
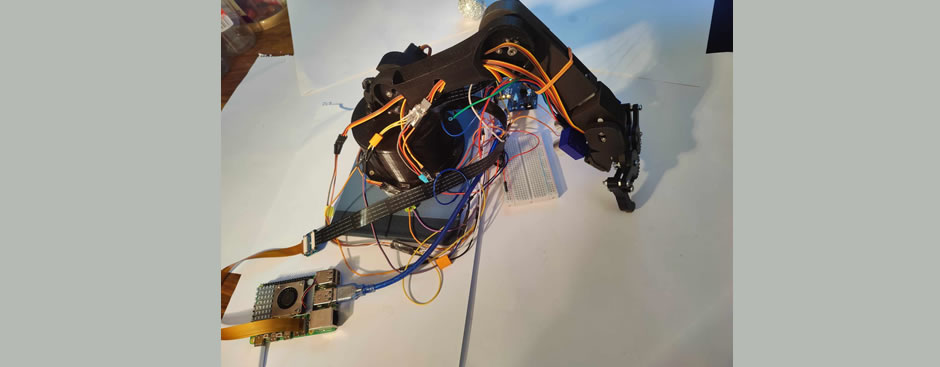
ÚJRAHASZNOSÍTHATÓ SZEMETET VÁLOGATÓ ROBOTKAR
Napjainkban mindennapos probléma az újrahasznosítható hulladék helyes kategorizálása és
szétválogatása. Emellett a mesterséges intelligencia átalakítja ezt a területet is, láthatjuk
alkalmazását robotporszívókban, intelligens háztartási gépekben, sőt, modern hulladékgyűjtő
telepeken a szemét kategorizálásához és szétválogatásához is használják.
A pályázó emiatt is kezdett el tavaly dolgozni egy robotkaron, mely a feladatának azt szánta,
hogy helyesen szét tudja válogatni és össze tudja szedni az újrahasznosítható hulladékot. Ez egy
sor komplex folyamatot foglal magába, mint például a pontos objektum felismerés, térbeli tárgy
lokalizáció és szemétfelvétel. A kar elkészült mechanikus vázát összesen hat szervó mozgatja,
három, fém fogaskerekekkel ellátott MG996R és három, 9 grammos SG90 Micro szervó.
Márton a vázlatok elkészítése után megtervezte és elkészítette a mechanikus test alkatrészeit. A
kar teste 3D nyomtatott. A motorokat egy Arduino Uno R3 áramköri panel irányítja, és négy,
sorosan kapcsolt 1,5V-os elem biztosítja nekik a megfelelő, külső áramellátást. Az elektronika
legfőbb komponense egy Raspberry Pi 4B zsebszámítógép, amely az Arduino irányításáért, az
odanyúláshoz trigonometria segítségével kiszámolt szögek megadásáért, és a szemét
felismeréséért felelős. Emellett az elektronika további részeit alkotja a Raspberry Pi kamerája,
amely az objektum felismeréshez szükséges, és egy ultrahangos szenzor, aminek pedig a tárgy
távolságának megbecslésében van szerepe. A soros kommunikáció teszi lehetővé az Arduino és
Raspberry számára, hogy információt adjanak át egymásnak.
A pályázó a szükséges kódokat és programokat Pythonban és Arduino IDE-ben írta meg. Az
objektumfelismerő modell tanításához használt programot Pythonban írta, és a taco és trashnet
adatbázisokat használta különböző modellek létrehozásához. Több architektúrával is
kísérletezett, az SSD Mobilenet V2 és V3, valamint a YOLO rendszerekkel. Ezek közül a YOLO
v8-as architektúrával tanított modellek bizonyultak a legpontosabbnak. Az elkészült modelleket
egy kódban összekapcsolta az objektumnak a kamerakép közepére való pozícionálásához írt
programmal, az ehhez szükséges kiszámolt szögek átküldésével és az odanyúlás folyamatával,
valamint az Arduinora készített kóddal szinkronizálta, hogy zökkenőmentesen együtt tudjon
működni a két program, és miután a kamera segítségével meglátja a szemetet a kar, oda tudjon
nyúlni, és fel tudja venni azt.
Az újrahasznosítható szemetet válogató robotkar célja eleinte a háztartási szemétválogatásban
való közreműködésre összpontosult, azonban Márton az alkalmazhatóságát kibővítette, és az
elkövetkezendő időben is tovább szeretné bővíteni, természetben történő egyéni felhasználásra,
például az eldobott hulladék kategorizálására és gyűjtésére. A jövőben tovább tervezi fejleszteni
a kart, először is az ultrahangos-szenzor segítségével történő távolságbecslést tervezi precízebbé
tenni a MiDaS mélységbecslő szoftver segítségével. Ezt követően szeretné tanítani egy precízebb
modellt, több tanítóadat segítségével és hozzá kíván adni egy önjáró alvázat a karhoz, hogy
természetes környezetben is alkalmazható legyen majd.